twESP32GPS
ストラタム 1 NTP サーバー & 衛星ダッシュボード
Seeed Studio XIAO ESP32-S3 + VK2828U7G5 GPS モジュール 対応


概要
twESP32GPS は、Seeed Studio XIAO ESP32-S3 マイコンボードと VK2828U7G5 マルチ測位対応 GPS モジュールを組み合わせた Arduino ベースのファームウェアです。
小型・低コストの ESP32-S3 ボードを、GPS モジュールからの 1PPS(1 秒パルス)ハードウェア割り込みで同期された ストラタム 1 NTP タイムサーバー に変換します。ミリ秒以下の精度で正確な時刻を LAN 内に配信できます。
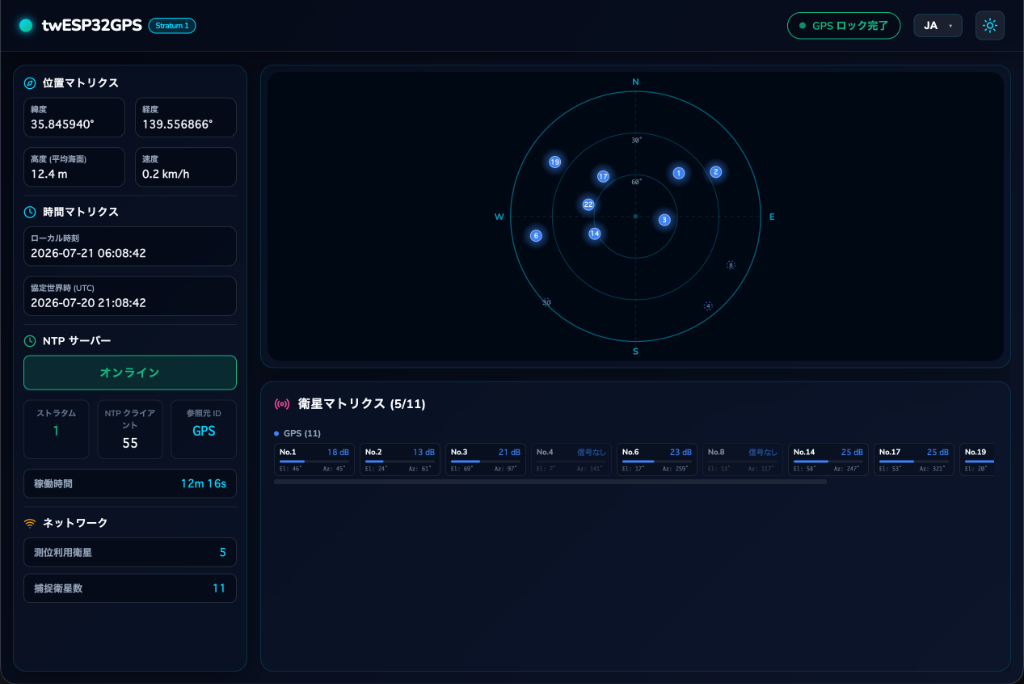
さらに、ブラウザベースのダッシュボードで、6 種類の GNSS 測位システムの衛星を リアルタイムのスカイプロットで可視化できます。
特長
- 専用の GPS サーバーハードウェアが不要 — 小型の XIAO ESP32-S3 ボード 1 枚で動作
- 1PPS 同期 NTP — LAN への高精度時刻配信を実現
- ブラウザでリアルタイム衛星表示 — アプリのインストール不要
- 初回起動時のキャプティブポータルによるゼロ設定 WiFi セットアップ
- 英語/日本語バイリンガル UI — ダッシュボードから切り替え可能
機能一覧
| 機能 | 説明 |
|---|---|
| 🛰️ ストラタム 1 NTP サーバー | GPS 同期 + 1PPS ハードウェア割り込みによるミリ秒以下の精度。RFC 4330 / RFC 5905 準拠。 |
| 🌐 Web ダッシュボード | Svelte 5 製シングルページアプリ。Canvas 2D によるリアルタイム衛星スカイプロットを表示。LittleFS から gzip 圧縮 HTML を配信。 |
| 📡 マルチ測位対応 | GPS、GLONASS、Galileo、BeiDou、QZSS、SBAS の衛星を同時追跡。 |
| 🔧 WiFiManager | 初回起動時にキャプティブポータルで簡単 WiFi 設定。認証情報のハードコード不要。 |
| 🌍 英語/日本語バイリンガル UI | ダッシュボードから実行時に切り替え可能。 |
| 📊 REST JSON API | GET /api/gps エンドポイントで GPS 状態全体(測位・位置・衛星情報・NTP 統計)を JSON で返す。 |
| ⏱️ 稼働時間・クライアント数追跡 | デバイスの稼働時間と NTP クライアントのリクエスト総数を追跡。 |
| 💾 LittleFS ストレージ | フロントエンドアセットを ESP32 フラッシュファイルシステム(LittleFS)に保存し、HTTP で配信。 |
必要な機材
| 機材 | 数量 | 備考 |
|---|---|---|
| Seeed Studio XIAO ESP32-S3 | 1 | メインマイコンボード |
| VK2828U7G5 GPS モジュール | 1 | 1PPS 出力対応のマルチ GNSS モジュール |
| USB-C ケーブル | 1 | プログラミングおよび電源供給用 |
| ジャンパーワイヤー | 6 本 | GND、VCC、TX、RX、PPS、EN の 6 接続 |
| ブレッドボード(任意) | 1 | プロトタイピング用 |
電源について: XIAO ESP32-S3 と GPS モジュールはどちらも 3.3V で動作します。GPS の VCC ピンと EN ピンはボードの 3V3 ピンに直接接続します。
回路図
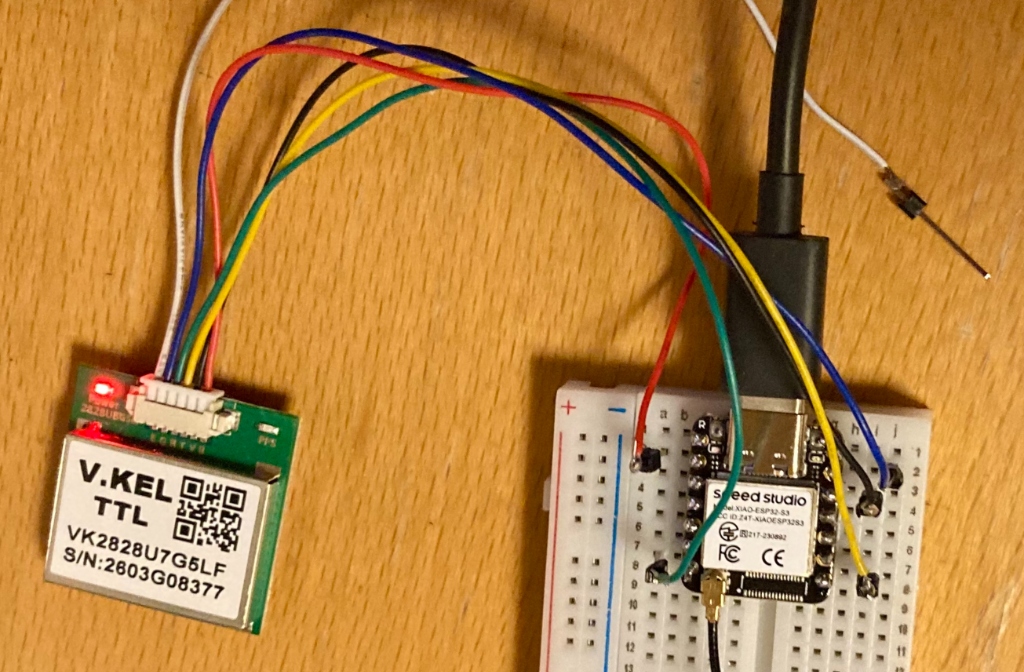
配線表
| GPS ピン | ラベル | XIAO ESP32-S3 ピン | GPIO |
|---|---|---|---|
| G | GND | GND | — |
| V | VCC | 3V3 | — |
| T | TX(GPS→ESP) | D7 | GPIO 44 |
| R | RX(ESP→GPS) | D6 | GPIO 43 |
| B | PPS | D1 | GPIO 2 |
| E | EN(イネーブル) | 3V3 | — |
配線図(ASCII アート)
VK2828U7G5 GPS モジュール       XIAO ESP32-S3
┌─────────────────┐            ┌──────────────────┐
│  G  (GND)  ─────┼────────────┼─ GND             │
│  V  (VCC)  ─────┼────────────┼─ 3V3             │
│  T  (TX)   ─────┼────────────┼─ D7  (GPIO 44)   │
│  R  (RX)   ─────┼────────────┼─ D6  (GPIO 43)   │
│  B  (1PPS) ─────┼────────────┼─ D1  (GPIO 2)    │
│  E  (EN)   ─────┼────────────┼─ 3V3             │
└─────────────────┘            └──────────────────┘
                                      │
                                   USB-C
                                 (PCまたは電源へ)
配線写真
1PPS 信号について: PPS ピンは GPS の正秒タイミングで毎秒 1 回正確なパルスを生成します。ファームウェアはこのパルスを GPIO 2 の
RISINGエッジによるハードウェア割り込みで捕捉し、NTP タイムスタンプを GPS 時刻に同期します。
プロジェクト構成
twESP32GPS/
├── mise.toml                    # 開発環境設定(arduino-cli + node)
├── twESP32GPS/                  # Arduino スケッチ
│   ├── twESP32GPS.ino           # メインエントリポイント(setup/loop)
│   ├── config.h                 # ピン定義・定数
│   ├── gps.h / gps.cpp          # GPS 解析(TinyGPS++ + カスタム NMEA GSV)
│   ├── ntp.h / ntp.cpp          # NTP UDP サーバー(RFC 5905、ストラタム 1)
│   ├── web.h / web.cpp          # HTTP サーバー + /api/gps JSON エンドポイント
│   ├── dashboard.h              # gzip 圧縮 Svelte ダッシュボード(自動生成)
│   └── data/                    # LittleFS ファイルシステムルート
│       └── index.html.gz        # Svelte ダッシュボード(scripts/ でビルド)
├── frontend/                    # Svelte 5 + Vite フロントエンドソース
│   ├── src/
│   │   ├── App.svelte           # メイン UI(3 ペインレイアウト)
│   │   ├── components/
│   │   │   └── SkyPlot.svelte   # Canvas 2D 衛星スカイプロット
│   │   ├── i18n.svelte.js       # 英語/日本語翻訳
│   │   └── style.css            # グラスモーフィック ダーク/ライトテーマ
│   └── vite.config.js           # Vite + gzip 圧縮設定
└── scripts/
    ├── install_libs.sh          # Arduino ライブラリ・ボードコアのインストール
    ├── build_frontend.sh        # Svelte → gzip → dashboard.h のビルド
    ├── build_fw.sh              # Arduino ファームウェアのコンパイル
    ├── flash.sh                 # ファームウェア書き込み + LittleFS アップロード
    └── inline_and_convert.js    # アセットインライン化・C++ ヘッダ変換
事前準備(必要なソフトウェア)
ソフトウェア
| ツール | バージョン | インストール方法 |
|---|---|---|
| arduino-cli | 最新版 | brew install arduino-cli(macOS) |
| Node.js | ≥ 20 | mise または nvm 経由 |
| mise | 最新版 | curl https://mise.run \| sh(任意だが推奨) |
Arduino ライブラリ(install_libs.sh で自動インストール)
| ライブラリ | バージョン |
|---|---|
| TinyGPS++ | 最新版 |
| ArduinoJson | v7.x |
| WiFiManager | 最新版 |
| esp32:esp32 ボードコア | ≥ 3.x |
ビルドと書き込み手順
1. リポジトリをクローン
git clone https://github.com/twsnmp/twESP32GPS.git
cd twESP32GPS
2. 依存関係のインストール
# mise のインストール(未インストールの場合)
curl https://mise.run | sh

# 全依存関係インストール: ESP32 ボードコア + Arduino ライブラリ + npm パッケージ
mise run install
mise を使わない場合:
# Arduino ライブラリとボードコアのインストール
bash scripts/install_libs.sh

# フロントエンド npm 依存関係のインストール
cd frontend && npm install && cd ..
3. フロントエンドのビルド
Svelte ダッシュボードをコンパイルし、アセットをインライン化して dashboard.h を生成します。
mise run build-frontend
# または:
bash scripts/build_frontend.sh
4. ファームウェアのコンパイル
mise run build
# または:
bash scripts/build_fw.sh
5. XIAO ESP32-S3 への書き込み
XIAO ESP32-S3 を USB-C で接続してから実行します。
mise run flash
# または(シリアルポートを自動検出):
bash scripts/flash.sh

# シリアルポートを明示的に指定する場合:
bash scripts/flash.sh /dev/tty.usbmodem1101   # macOS
bash scripts/flash.sh /dev/ttyACM0            # Linux
flash スクリプトは次の手順を実行します。
- ファームウェアのコンパイル
- コンパイル済みバイナリをフラッシュに書き込み
- LittleFS ファイルシステムイメージ(ダッシュボードを含む)のアップロード
設定
WiFi セットアップ(初回起動時)
初回起動時(または WiFi 認証情報が保存されていない場合)、デバイスは WiFi アクセスポイント を起動します。
| 設定項目 | 値 |
|---|---|
| SSID | twESP32GPS-Setup |
| パスワード | (なし — オープン AP) |
| ポータル URL | http://192.168.4.1 |
| ポータルタイムアウト | 3 分 |
手順:
- スマートフォンまたはパソコンを
twESP32GPS-SetupWiFi に接続する - キャプティブポータルが自動的に開く(開かない場合は
http://192.168.4.1を手動で開く) - 接続する WiFi ネットワークを選択し、パスワードを入力する
- デバイスが再起動し、指定した WiFi ネットワークに接続する
接続後、デバイスの IP アドレスがシリアルコンソールに表示されます。
[WiFi] Connected! IP: 192.168.1.xxx
[Ready] NTP: 192.168.1.xxx:123 | Web: http://192.168.1.xxx/
ファームウェア定数(config.h)
コンパイル前に twESP32GPS/config.h を編集することで、以下の定数を変更できます。
| 定数 | デフォルト値 | 説明 |
|---|---|---|
GPS_BAUD |
9600 |
GPS モジュールのボーレート |
GPS_RX_PIN |
44 |
GPS TX → ESP RX の GPIO(D7) |
GPS_TX_PIN |
43 |
GPS RX → ESP TX の GPIO(D6) |
PPS_PIN |
2 |
1PPS 信号の GPIO(D1) |
NTP_PORT |
123 |
NTP サーバーの UDP ポート |
HTTP_PORT |
80 |
HTTP Web サーバーのポート |
WIFI_AP_NAME |
"twESP32GPS-Setup" |
WiFi セットアップ用アクセスポイントの SSID |
WIFI_AP_PASS |
"" |
AP パスワード(空文字 = オープン) |
MAX_SATELLITES |
48 |
保存する衛星情報の最大数 |
フロントエンド開発(ライブリロード)
実機の ESP32 に API をプロキシしてローカルでライブリロード開発する場合:
# frontend/vite.config.js のプロキシターゲットを実機の ESP32 の IP に変更してから実行
cd frontend
npm run dev
# → http://localhost:5173 で確認
デバイスへのアクセス
デバイスがネットワークに接続されたら、シリアルコンソールに表示された IP アドレスを使ってアクセスします。
| サービス | URL / アドレス |
|---|---|
| Web ダッシュボード | http://<ESP32-IP>/ |
| GPS JSON API | http://<ESP32-IP>/api/gps |
| NTP サーバー | UDP <ESP32-IP>:123 |
API リファレンス
GET /api/gps
現在の GPS 状態と衛星データを JSON で返します。
レスポンス例:
{
  "hasFix": true,
  "time": "03:34:56",
  "date": "2025-07-19",
  "latitude": 35.681236,
  "longitude": 139.767125,
  "altitude": 40.5,
  "speedKmh": 0.2,
  "numSatellites": 8,
  "numSatsInView": 14,
  "stratum": 1,
  "uptime": 3600,
  "ntpClients": 42,
  "satellites": [
    { "prn": 1,  "system": "GPS",     "elevation": 45, "azimuth": 120, "snr": 38 },
    { "prn": 65, "system": "GLONASS", "elevation": 32, "azimuth": 210, "snr": 30 },
    { "prn": 11, "system": "Galileo", "elevation": 20, "azimuth": 310, "snr": 25 }
  ]
}
フィールド説明:
| フィールド | 型 | 説明 |
|---|---|---|
hasFix |
bool | GPS が有効な測位を取得できている場合 true |
time |
string | UTC 時刻(HH:MM:SS) |
date |
string | UTC 日付(YYYY-MM-DD) |
latitude |
float | 緯度(10 進数表記) |
longitude |
float | 経度(10 進数表記) |
altitude |
float | 高度(メートル) |
speedKmh |
float | 対地速度(km/h) |
numSatellites |
int | 測位に使用している衛星数(GGA から取得) |
numSatsInView |
int | 視野内の衛星総数(GSV から取得) |
stratum |
int | NTP ストラタム: 1 = GPS 測位あり、16 = 測位なし |
uptime |
int | デバイスの稼働時間(秒) |
ntpClients |
int | 起動後に処理した NTP リクエストの総数 |
satellites[] |
array | 衛星ごとの詳細情報(以下参照) |
satellites[].prn |
int | 衛星 PRN 番号 |
satellites[].system |
string | 測位システム: GPS、GLONASS、Galileo、BeiDou、QZSS、SBAS |
satellites[].elevation |
int | 仰角(度、0〜90) |
satellites[].azimuth |
int | 方位角(度、0〜359) |
satellites[].snr |
int | 信号対雑音比(dBHz、0 = 追跡していない) |
テスト方法
シリアルモニター
XIAO ESP32-S3 を USB で接続し、115200 baud でシリアルモニターを開くと、起動メッセージと GPS 解析の出力を確認できます。
NTP サーバーのテスト
# NTP 問い合わせでオフセットとストラタムを確認(macOS/Linux)
ntpdate -q <ESP32-IP>

# 詳細な NTP パケット検査
ntpq -p <ESP32-IP>

# sntp を使用する場合
sntp -d <ESP32-IP>
GPS 測位取得後の期待される出力:
server <ESP32-IP>, stratum 1, offset 0.000xxx, delay 0.00xxx
GPS 測位前(衛星を待っている状態)の期待される出力:
server <ESP32-IP>, stratum 16, ...
注意: 電源投入後、GPS モジュールが測位を取得するまでに 30 秒〜数分かかる場合があります(TTFF: Time-To-First-Fix)。アルマナック/エフェメリスデータのキャッシュ状況や空の見晴らしによって変わります。測位が取得されるまで、NTP ストラタムは
16になります。
Web ダッシュボードのテスト
- ブラウザで
http://<ESP32-IP>/を開く - ダッシュボードに以下が表示されることを確認する:
- GPS 測位状態、UTC 時刻・日付、座標、高度、速度
- NTP ストラタムとクライアントリクエスト数
- 衛星の位置と信号強度を示すスカイプロット
- データは数秒ごとに自動更新されます
JSON API のテスト
curl http://<ESP32-IP>/api/gps | python3 -m json.tool
トラブルシューティング
| 症状 | 考えられる原因 | 解決策 |
|---|---|---|
| 初回起動時に WiFi AP が現れない | ファームウェアが正しく書き込まれていない | flash.sh を再実行し、シリアル出力を確認する |
| GPS が測位できない | 空の見晴らしが悪い・屋内 | 空がよく見える屋外の場所に移動する |
| NTP ストラタムが 16 のまま | GPS 測位未取得 | GPS が測位を取得するまで待つ(TTFF) |
| ダッシュボードが表示されない | LittleFS が書き込まれていない・ビルド失敗 | build_frontend.sh と flash.sh の両方が正常に完了しているか確認する |
| シリアルポートが見つからない | USB ドライバが未インストール | 使用 OS 用の CH340 または CP210x USB シリアルドライバをインストールする |
| WiFi セットアップポータルがタイムアウトする | 3 分のタイムアウトが経過した | デバイスの電源を入れ直してから再試行する |
依存ライブラリ・ツール
| 種別 | ライブラリ/ツール | バージョン | ライセンス |
|---|---|---|---|
| Arduino | TinyGPS++ | 最新版 | LGPL-2.1 |
| Arduino | ArduinoJson | v7.x | MIT |
| Arduino | WiFiManager | 最新版 | MIT |
| ESP32 コア | esp32:esp32 | ≥ 3.x | Apache-2.0 |
| フロントエンド | Svelte | v5.x | MIT |
| フロントエンド | Vite | v6.x | MIT |
| ビルドツール | arduino-cli | 最新版 | Apache-2.0 |
| 開発環境 | mise | 最新版 | MIT |
ライセンス
このプロジェクトは Apache License 2.0 の下でライセンスされています。
全文は LICENSE ファイルをご参照ください。
Copyright 2025 twsnmp contributors

Licensed under the Apache License, Version 2.0 (the "License");
you may not use this file except in compliance with the License.
You may obtain a copy of the License at

    http://www.apache.org/licenses/LICENSE-2.0
クレジット・関連プロジェクト
- twgps — Go 言語ベースの先行プロジェクト。UI/UX デザインと NTP ロジックは twgps から着想を得ています
- NTP 実装は RFC 4330 / RFC 5905 に準拠
- GPS 解析には TinyGPS++ を使用し、マルチ測位対応のカスタム NMEA GSV パーサーを追加実装
コントリビューション
バグ報告、機能要望、プルリクエストを歓迎します。
プロジェクトリポジトリで Issue または Pull Request を作成してください。